Teknoloji
Step Motor Nedir? Nasıl Çalışır ve Ne İşe Yarar?
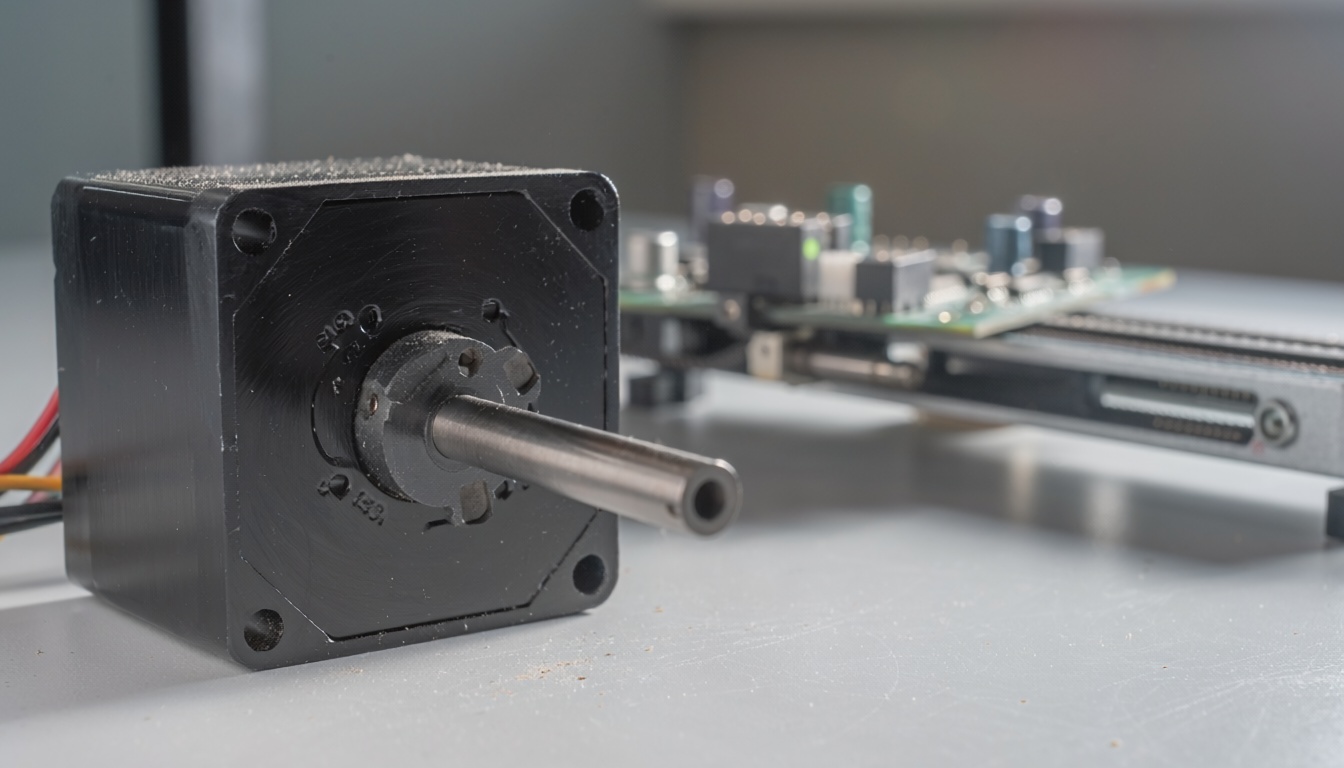
Kısaca
Step motor nedir, nasıl çalışır ve ne işe yarar? Adım açısı, sürücü, mikrostep ve servo motor farklarını kullanım alanlarıyla sade biçimde öğrenin.
Step motor ya da adım motoru, sürekli dönmek yerine milini belirli açısal adımlar hâlinde hareket ettiren bir elektrik motorudur. Sürücüye gönderilen her darbe motoru belirli miktarda döndürür; bu nedenle konum, hız ve yön kontrolü hassas biçimde yapılabilir. CNC makineleri, 3D yazıcılar, robotik sistemler, kameralar ve otomasyon ekipmanlarında sık kullanılmasının temel nedeni budur.
Step motor nasıl çalışır?
Step motorun statorunda birden fazla sargı, rotorunda ise kalıcı mıknatıs veya dişli manyetik yapı bulunur. Sürücü devresi stator sargılarını belirli bir sırayla enerjilendirir. Oluşan manyetik alan rotorun her seferinde bir sonraki kararlı konuma geçmesini sağlar. Bu küçük hareketlerin art arda tekrarlanması motorun dönmesini oluşturur.
Motorun ne kadar döneceğini gönderilen darbe sayısı, ne kadar hızlı döneceğini ise darbelerin frekansı belirler. Örneğin tam adım açısı 1,8 derece olan yaygın bir step motor teorik olarak bir tam tur için 200 tam adım ister. Sürücü mikrostep kullanıyorsa bu adımlar daha küçük elektriksel bölümlere ayrılabilir.
Step motor ne işe yarar?
Step motorun temel avantajı, hareketi ölçülebilir küçük adımlara bölerek hassas konumlandırma sağlamasıdır. Bu nedenle bir parçanın yalnızca dönmesi değil, belirli bir noktaya gidip orada durması gereken sistemlerde kullanılır.
3D yazıcılarda baskı kafasının ve tablanın eksen hareketleri, CNC tezgâhlarında kızakların konumlandırılması, robotik mekanizmalarda eklem hareketleri, kamera sistemlerinde pan-tilt mekanizmaları, otomatik dozajlama ve laboratuvar cihazları yaygın örneklerdir.
Step motorun temel parçaları nelerdir?
Bir step motor temel olarak rotor, stator, sargılar ve rulmanlardan oluşur. Ancak motorun kontrollü çalışması için dışarıda bir sürücü devresine de ihtiyaç vardır. Sürücü, kontrolcüden aldığı step ve yön sinyallerini motor sargılarını uygun sırayla enerjilendirecek akımlara dönüştürür.
Sargılar elektriksel olarak indüktif yüklerdir. Bu nedenle step motor sürücülerinde akımın hızlı ve kontrollü biçimde yükselip düşürülmesi önemlidir. Bu davranışın temelinde indüktör ile ortak elektromanyetik prensipler bulunur.
Step motor ile servo motor arasındaki fark nedir?
Step motorlar çoğu uygulamada açık çevrim çalışır: kontrolcü kaç darbe gönderdiğini bilir ve motorun bunları takip ettiğini varsayar. Servo motor sistemleri ise genellikle encoder gibi bir geri besleme elemanıyla gerçek konumu sürekli ölçer ve hata varsa düzeltir.
Step motor düşük ve orta hızlarda hassas konumlandırmayı nispeten basit ve ekonomik biçimde sunar. Servo sistemler ise yüksek hız, yüksek dinamik performans ve yük değişimlerine karşı geri beslemeli kontrol gerektiğinde avantaj sağlar. Ağır yükte veya fazla hızda çalışan bir step motor adım kaçırabilir; açık çevrim sistem bunu kendiliğinden fark etmeyebilir.
Step motor sürücüsü ne işe yarar?
Step motor doğrudan mikrodenetleyici çıkışına bağlanmaz. Sürücü devresi, motor sargılarının ihtiyaç duyduğu akımı anahtarlayarak fazları doğru sırada enerjilendirir. Ayrıca akım sınırı, mikrostep, yön ve enable gibi işlevleri yönetebilir.
Modern sürücüler motor akımını kontrol etmek için hızlı anahtarlama teknikleri kullanır. Buradaki amaç motora yalnızca sabit bir gerilim vermek değil, sargı akımını istenen seviyede tutmaktır. Bu sayede özellikle yüksek hızlarda daha kararlı tork elde edilebilir.
Mikrostep nedir?
Mikrostep, bir tam adımı elektriksel olarak daha küçük ara konumlara bölme yöntemidir. Sürücü iki fazdaki akımı kademeli ve birbirine oranlı biçimde değiştirerek rotorun tam adımlar arasındaki ara konumlarda durmasını sağlar.
Mikrostep hareketi daha akıcı hâle getirir, titreşimi ve sesi azaltabilir ve teorik konum çözünürlüğünü artırır. Ancak mikrostep sayısını yükseltmek motorun mekanik doğruluğunu aynı oranda artırmaz; yük, tork, boşluk ve mekanik esneklik gerçek hassasiyeti etkiler.
Step motor neden adım kaçırır?
Motorun üretebildiği tork yükü taşımaya yetmezse rotor komut edilen manyetik konumu takip edemez ve adım kaçırabilir. Çok yüksek hızlanma, yüksek devir, düşük sürücü akımı, yanlış besleme gerilimi, sıkışan mekanizma veya aşırı yük sık görülen nedenlerdir.
Adım kaçırmayı azaltmak için motor ve sürücü doğru boyutlandırılmalı, hızlanma rampaları kullanılmalı ve mekanik sistem rahat hareket etmelidir. Kritik konum bilgisinin mutlaka doğrulanması gereken uygulamalarda encoder veya başka bir sensörle kapalı çevrim tercih edilebilir. Temassız konum algılamada kullanılan yöntemlerden biri de Hall sensörüdür.
Step motor neden ısınır?
Step motor duruyor olsa bile konumunu tutmak için sargılarından akım geçirilebilir. Sargı direnci nedeniyle bu akım ısı üretir. Bu yüzden bir step motorun hareketsizken de sıcak olması tek başına arıza göstergesi değildir.
Bununla birlikte sürücü akımının motorun anma değerinin üzerinde ayarlanması, yetersiz soğutma veya mekanik yükün gereksiz yüksek olması sıcaklığı artırabilir. Üreticinin izin verdiği sargı ve gövde sıcaklıklarının aşılmaması gerekir.
Step motor ile DC motor arasındaki fark nedir?
Klasik DC motor uygun gerilim uygulandığında sürekli dönmeye eğilimlidir ve hassas konum kontrolü için çoğunlukla ayrıca sensör ve kontrol sistemi gerekir. Step motor ise giriş darbelerini doğrudan açısal adımlara dönüştürür. Bu nedenle belirli mesafe veya açı hareketlerinde daha kolay kontrol edilir.
Buna karşılık DC motorlar basit sürekli dönme gereken uygulamalarda daha verimli ve ekonomik olabilir. Step motorun avantajı özellikle konum ve tekrar edilebilir hareket gerektiğinde ortaya çıkar.
Step motor ile solenoid arasındaki fark nedir?
İkisi de elektromanyetik kuvvetten yararlanır ancak ürettikleri hareket farklıdır. Solenoid çoğunlukla kısa mesafeli doğrusal ileri-geri hareket üretirken step motor mil üzerinde çok sayıda kontrollü açısal adım oluşturarak dönme hareketi üretir.
Step motor seçerken nelere bakılır?
İlk olarak gereken tork, hız ve adım hassasiyeti belirlenmelidir. Ardından motorun gövde ölçüsü, mil tipi, faz akımı, sargı direnci ve endüktansı ile sürücü uyumu kontrol edilir. Uygulamanın hızlanma ihtiyacı ve yük ataleti de önemlidir; yalnızca yüksek tutma torkuna bakarak motor seçmek doğru sonuç vermeyebilir.
NEMA 17, NEMA 23 veya NEMA 34 gibi ifadeler motorun torkunu doğrudan değil, belirli bir mekanik flanş/gövde standardını belirtir. Aynı NEMA ölçüsündeki motorların torku, akımı ve uzunluğu farklı olabilir.
Sık sorulan sorular
Step motor sürücüsüz çalışır mı?
Pratik uygulamalarda uygun bir sürücü gerekir. Kontrolcü yalnızca komut sinyalini üretirken sürücü sargılara gereken akımı doğru sırayla verir.
Step motor konumunu nasıl bilir?
Açık çevrim sistemde motor kendi konumunu ölçmez; kontrolcü gönderdiği adım sayısından konumu hesaplar. Encoder kullanılan kapalı çevrim step sistemlerinde gerçek konum ayrıca ölçülebilir.
Step motor sürekli dönebilir mi?
Evet. Adım darbeleri düzenli biçimde devam ettiği sürece motor sürekli dönüyormuş gibi hareket eder. Ulaşılabilir hız motor, sürücü, besleme ve mekanik yüke bağlıdır.
Mikrostep torku artırır mı?
Hayır. Mikrostepin temel amacı hareketi daha ince ve akıcı hâle getirmektir. Ara mikrostep konumlarında kullanılabilir artımlı tork tam adıma göre daha düşük olabilir.
NEBU, önemli iddiaları güvenilir kaynaklarla doğrulamayı ve değişen bilgileri güncellemeyi hedefler. Bir hata fark edersen bize bildir.


